首頁 > 産品中心 > OmniPartner複合機器人 > HTP系列
- 産品中心
- OmniPartner複合機器人
- HTP系列
- HTM系列
- UR機械臂
- OmniTurtle全向車
- OmniTitan重型運輸車
- 自動導引運輸車(AGV)
- 機器人平台
- 應用機器人系統
- 全向輪
- 锂帶擠出生産系統
- HTP系列複合機器人
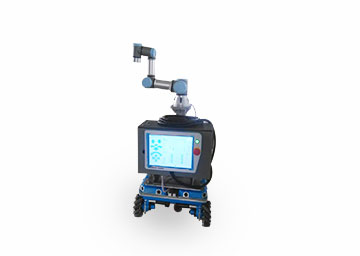
- 産品簡介
- HTP系列複合機器人,Navigator Q2與UR3的完美結合。車體Navigator Q2是四輪45度全向輪輪系的機器人平台,使用航發公司的QMA-15全向輪,與傳統輪系相比,能夠實現平移、自轉、平移并自轉等特殊運動。平台底盤采用整體鋁合金鑄造成型工藝,并具有液壓避震懸挂系統,使用四台大功率的空心杯電機作爲驅動,并配有獨立的伺服驅動器,高階運動控制器集成了多種運動控制功能,支持CAN總線及RS232接口。上層采用6軸台式協作機器人,所有腕關節可360°旋轉,末端關節科無線旋轉,可重複精度±0.1mm,編程簡單,分布靈活,高效節能。開發包向用戶提供完整的設備通信協議以及基于STM32F407的示例與演示程序源碼,使用戶能夠快速上手。
- 特性
- 全方向自由移動鋁合金整體成型底盤液壓阻尼避震,四輪獨立懸挂工業級全向輪空心杯直流伺服電機伺服驅動器多功能運動控制器DEMO開發闆及應用代碼六軸高精度機械手臂
- 外形尺寸
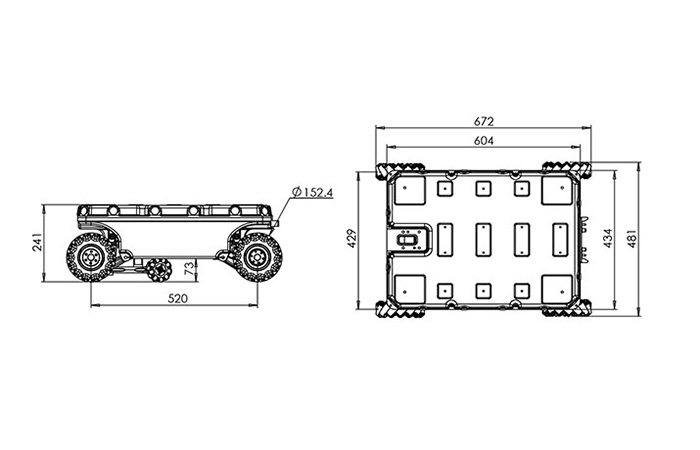
- 型号參數
-
UR3 參數 有效負載 3KG 自重 11KG 有效工作半徑 500mm 關節範圍 ±360°,第六軸無限旋轉 速度 所有關節:360°/s,肩、肘、基座關節:180°/s,工具端: 1 m/s 重複精度 ±0.03mm(按照ISO9283标準 底座安裝面積 直徑128mm 自由度 6個旋轉關節 控制箱尺寸
(寬x高x長)475mm x 423mm x 268mm I/O端口 控制箱 工具端 數字量輸入 16 2 數字量輸出 16 2 模拟量輸入 2 2 模拟量輸出 2 - I/O電源 控制器24V 1200mA,工具端12/24V 600mA 通訊 TCP/IP 100Mbit:IEEE 802.3u,100BASE-TX以太網借口&Modbus TCP 編程 polyscope圖形化用戶界面,12"觸摸屏帶安裝支架 噪音 噪聲小 防護特級 IP64 功耗 運行典型的程序時大約100W 材質 鋁合金,ABS塑料,PP塑料 溫度 機械臂能操作在溫度範圍0-50°C 電源供應器 100-240V/AC,50-60Hz 電纜 連接機器人和控制箱的電纜(6米),連接觸摸屏和控制箱的電纜(4.5米) Navigator Q2 參數 機身形式 鋁合金一體型 外形尺寸 672×481×241 驅動輪 QMA-15全向輪 驅動輪直徑 152.4mm 車身最小離地間隙 73 整機重量 32KG 額定負載能力 80KG 電機類型 空心杯直流
伺服電機電機額定功率 90W 電機編碼器 500線/轉,A、B相輸出 電機數量 4 電機驅動 伺服驅動器,CAN總線、RS232通信接口 最大移動速度 1.2m/s 最大自轉速度 145°/s 最小轉彎半徑 0m 适應地形 室内、室外坑陷較少的水泥及瀝青路面 典型續航時間 約10h(負載10kg,運行速度1m/s,運行率70%) 待機時間 >30h 車載電源輸出 5V@5A / 12V@5A / 電池電壓(22.4~29.2V)@>10A 電源保險管
預設規格5×20/20A 電池 24V/18.2Ah锂離子電池 電磁快速更換 支持 機身形式 鋁合金一體型 外形尺寸 鋁合金一體型 充電器 輸入:AC100V~240V / 充電電流:5A / 接口:直插式 DEMO開發闆 RHF407開發闆(CAN×2,RS232×2,TTL×1,RS485×1,SPI×1,I2C×1,USB×1,ADC×8,DAC×2,PWM×8,LED×2,按鍵×2, 獨立I/O×24,可複用I/O×29,TF卡接口×1,RTC後備電池座,可複用TFT LCD接口×1)
- 典型部件
-
- QMA-15全向輪
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- HFmotor-3590空心杯直流伺服電機
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- 伺服驅動器
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- MOTC1運動控制器
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- RHF407開發闆
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- ULB-16超聲測距傳感器
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- OFPS增量式全場定位裝置
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- ACDS自動充電對接裝置
- QMA-10工業級全向輪,是航發公司經典系列的全向輪産... 詳情
- 産品展示
-
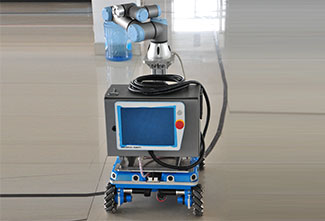 産品實景圖
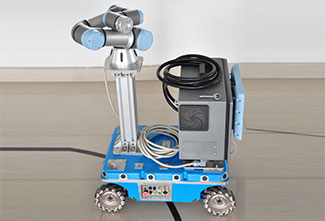 産品實景圖
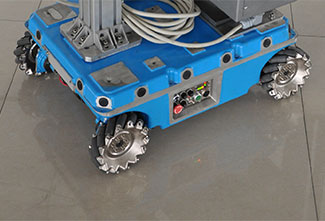 産品實景圖
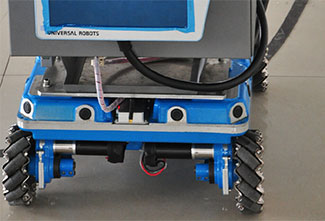 産品實景圖
- 成都航發液壓工程有限公司
- 地址:四川成都·成都現代工業港北區港北三路 220号
- 機電設備聯系人 - 韓經理:15528235705
- 機電設備聯系人 - 羅經理:18980419041
- 電話: 028-87893560 / 87893562 / 87893538
- 傳真: 028-87893539 / 87893748
- 郵箱: 958451179@qq.com
- 網址: www.hangfa.com
-
[蜀ICP備11011463号] 成都航發保留所有權利