首頁 > 産品中心 > 機器人 > 發現系列平台
- 産品中心
- 機器人平台
- 領航系列平台
- Navigator Q1 三輪全向平台
- Navigator Q2 四輪全向平台
- Navigator C1 兩輪差動平台
- Navigator C2 四輪差動平台
- Navigator L1 履帶式平台
- 指南針系列平台
- Compass Q1 三輪全向平台
- Compass Q2 四輪全向平台
- Compass C1 兩輪差動平台
- Compass C2 四輪差動平台
- Compass L1 履帶式平台
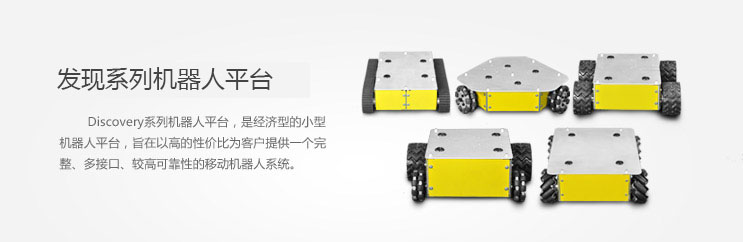
- 發現系列平台
- Discovery Q1 三輪全向平台
- Discovery Q2 四輪全向平台
- Discovery C1 兩輪差動平台
- Discovery C2 四輪差動平台
- Discovery L1 履帶式平台
- 探險系列平台
- 定制您的機器人
- EAR系列
- IAR系列
- 局域定位系統
- 機器人附件
- HCM-01遙控手柄
- ULB-16超聲測距傳感器
- ULB-1超聲測距傳感器
- LPC-16巡線傳感器
- RHF407開發闆
- ACDS自動充電對接裝置
- OFPS增量式全場定位裝置
- HFmotor直流伺服電機
- 其他附件
- OmniTurtle全向車
- OmniTitan重型運輸車
- 自動導引運輸車(AGV)
- OmniPartner複合機器人
- 應用機器人系統
- 全向輪
- 锂帶擠出生産系統
| 産品 |
 Discovery Q1 三輪全向平台
|
 Discovery Q2 四輪全向平台
|
 Discovery C1 兩輪差動平台
|
 Discovery C2 四輪差動平台
|
 Discovery L1 履帶式平台
|
| 機身形式 | 钣金組合成型 | ||||
| 外形尺寸 | 365.5×400.2×109 | 359×313.5×114mm | 231×314×120 | 301.6×308×112 | 325×285×100 |
| 驅動輪 | QL-10全向輪 | QMA-10全向輪 | HSL-10橡膠輪 | HSL-10橡膠輪 | 履帶輪 |
| 驅動輪直徑 | 101.6mm | 101.6mm | 101.6mm | 101.6mm | 77mm |
| 驅動方式 | 三輪獨立驅動 | 四輪獨立驅動 | 兩輪獨立驅動 | 四輪獨立驅動 | 二/四電機組合驅動 |
| 懸挂形式 | 無懸挂 | 共軸擺式懸挂 | 從動輪共軸擺式懸挂 | 無懸挂 | 無懸挂 |
| 車身最小離地間隙 | 30.5 | 23 | 20 | 30 | 18 |
| 整機重量 | 5.2kg | 6.7kg | 4.8kg | 5.6kg | 5.7kg |
| 額定負載能力 | 10kg | 10kg | 10kg | 15kg | 15kg |
| 電機類型 | 空心杯直流伺服電機 | ||||
| 電機額定功率 | 17W | ||||
| 電機編碼器 | 12線/轉,A、B相輸出 | ||||
| 電機數量 | 3 | 4 | 2 | 4 | 2/4 |
| 電機驅動 | 伺服驅動器,CAN總線、RS232通信接口 | ||||
| 最大移動速度 | 0.65m/s | 0.65m/s | 0.65m/s | 0.65m/s | 0.5m/s |
| 最大自轉速度 | 200°/s | 140°/s | 280°/s | 160°/s | 115°/s |
| 最小轉彎半徑 | 0m | ||||
| 适應的地形 | 室内、室外坑陷較少的水泥及瀝青路面 | 室内、室外普通路面及泥濘路面 | |||
| 典型續航時間 | 約10h(負載5kg,運行速度0.5m/s,運行率70%) | 約8h(負載5kg,運行速度0.5m/s,運行率70%) | 約8h(負載5kg,運行速度0.4m/s,運行率70%) | ||
| 待機時間 | >30h | ||||
| 車載電源輸出 | 5V@2.5A×2路 /電池電壓(9.6~12.6V)@>5A | ||||
| 電源保險管預設規格 | 5×20/10A | ||||
| 電池 | 12V/10.4Ah锂離子電池 | ||||
| 電池快速更換 | 支持 | ||||
| 充電器 | 輸入:AC220V~240V / 充電電流:3A / 接口:直插式 | ||||
| DEMO開發闆 | RHF407開發闆(CAN×2,RS232×2,TTL×1,RS485×1,SPI×1,I2C×1,ADC×8,DAC×2,PWM×8,LED×2,按鍵×2, 獨立I/O×24,可複用I/O×29,TF卡接口×1,RTC後備電池座,可複用TFT LCD接口×1) | ||||
| 附件 | 電池充電器、ULB-1超聲傳感器×3 | ||||
- 成都航發液壓工程有限公司
- 地址:四川成都·成都現代工業港北區港北三路 220号
- 電話: 028-87893560 / 87893562
- 傳真: 028-87893539 / 87893748
- 郵箱: 958451179@qq.com
- 網址: www.hangfa.com
-
[蜀ICP備11011463号] 成都航發保留所有權利